Robotsveising er bruken av programmerbare mekaniske armer utstyrt med en sveisebrenner, trådmater og sensorsystemer for å utføre sammenføyningsoperasjoner på metallarbeidsstykker automatisk, uten kontinuerlig menneskelig innblanding. Roboten følger forhåndsprogrammerte eller adaptivt avfølte baner, og leverer en sveisebue eller stråle med kontrollert hastighet, vinkel og energitilførsel for å produsere repeterbare sveiser av høy kvalitet med produksjonshastigheter som en menneskelig sveiser fysisk ikke kan tåle.
I 2024, den globale robotsveising markedet ble verdsatt til ca 8,3 milliarder dollar og er anslått å overstige 14 milliarder dollar innen 2030, og vokse med en sammensatt årlig rate på over 9 %. Produsenter av bilindustri, tungt utstyr, skipsbygging og forbrukerelektronikk har drevet bruken, men teknologien beveger seg nå raskt inn i små og mellomstore bedrifter ettersom samarbeidende robotplattformer reduserer kostnadene og kompleksiteten ved inngang.
Hvordan robotsveising fungerer: Kjernesystemkomponentene
A robotsveising system er en integrert sammenstilling av fem store delsystemer som må fungere synkront for å produsere en konsistent sveis.
1. Robotarmen (manipulator)
Manipulatoren er det mekaniske fundamentet for alle robotsveising systemet. De fleste sveiseroboter bruker en 6-akset leddarm, som gir full bevegelsesfrihet i tredimensjonalt rom som er identisk med en menneskelig arm og håndledd kombinert. Rekkevidden varierer vanligvis fra 500 mm til over 3500 mm avhengig av applikasjon, med repeterbarhet av pluss eller minus 0,02 til 0,08 mm at ingen menneskelig sveiser konsekvent kan matche over et åtte timers skift.
2. Sveisekraftkilden
Strømkilden forsyner og regulerer lysbuespenning, strømstyrke og bølgeform som bestemmer varmetilførsel og perleprofil. Moderne robotsveising strømkilder kommuniserer digitalt med robotkontrolleren, slik at programmet kan justere lysbueparametere i sanntid når brenneren beveger seg rundt skjøter med varierende geometri eller materialtykkelse.
3. Robotkontrolleren
Kontrolleren utfører sveiseprogrammet, koordinerer alle seks aksene samtidig, synkroniserer robotbevegelsen med posisjonsregulatoren eller transportøren, og administrerer sikkerhetslåser. Moderne kontrollere lagrer hundrevis av sveiseprogrammer og kan bytte mellom delenummer på under to sekunder, noe som muliggjør fleksibel produksjon på delte linjer.
4. Inventar og posisjoneringsanordninger
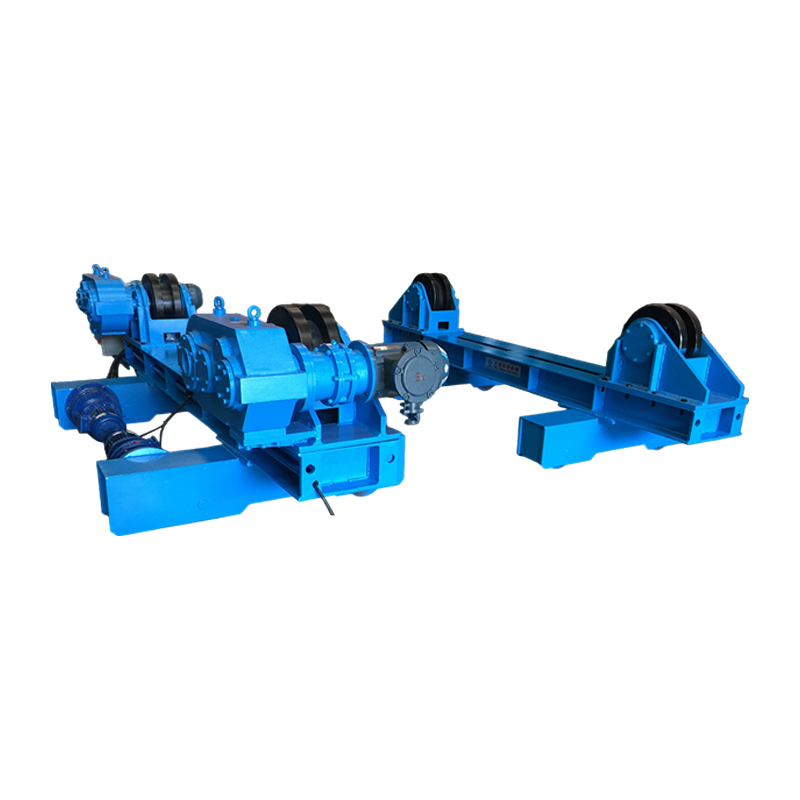
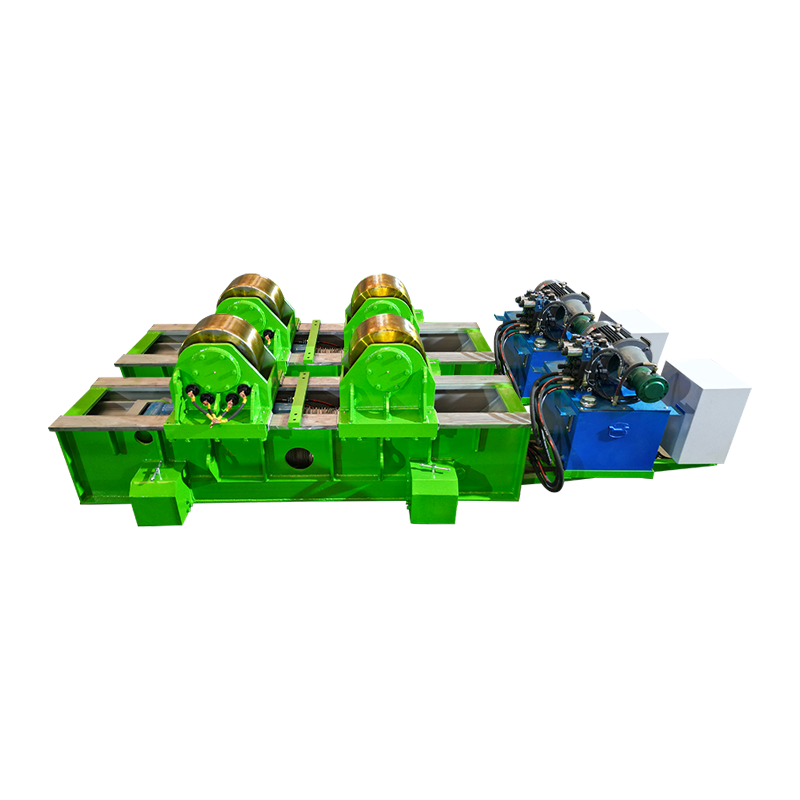
Fiksturer holder arbeidsstykket i en kjent, repeterbar posisjon i forhold til robotens koordinatsystem. Posisjoneringsanordninger utvider robotens arbeidsomhylling og lar sveisen utføres i optimal flat eller horisontal posisjon selv på komplekse sammenstillinger, noe som forbedrer sveisekvaliteten og reduserer forvrengning.
5. Sensing og sømsporing
Avansert robotsveising systems inkludere lasersynssensorer, lysbuespenningsføling eller gjennom-buen-føling for å oppdage den faktiske sømposisjonen i sanntid og korrigere brennerbanen hvis arbeidsstykket har forskjøvet seg. Sømsporing imøtekommer tilpasningstoleranser på pluss eller minus 1 til 3 mm uten å stoppe produksjonen.
Hvilke typer sveiseprosesser brukes i robotsveising?
Robotsveising er automatisering av enhver lysbue, stråle eller motstandsteknikk som kan kontrolleres gjennom programmerbare parametere. Seks prosesser dominerer kommersielle installasjoner.
MIG/MAG (GMAW) Robotsveising
Gassmetallbuesveising er den vanligste prosessen i robotsveising systemer over hele verden, står for en estimert 65 til 70 prosent av alle robotbuesveiseinstallasjoner . Den kontinuerlig matede forbrukbare trådelektroden forenkler automatisering fordi trådleveringen er mekanisk konsistent og avsetningshastighetene er høye. GMAW-roboter dominerer bilkarosseri-i-hvitt, konstruksjonsstål og produksjon av landbruksutstyr.
TIG (GTAW) Robotsveising
Gass Tungsten Arc Welding produserer sveiser av høyeste kvalitet i enhver lysbueprosess, uten sprut og presis varmekontroll. Robotic TIG brukes til matforedlingsutstyr i rustfritt stål, luftfartskomponenter og medisinsk utstyr. Typiske reisehastigheter på 100 til 300 mm/min er tregere enn MIG, men robotautomatisering eliminerer ferdighetsflaskehalsen som gjør manuell TIG så arbeidskrevende.
Spot (motstand) Robotsveising
Motstandspunktsveising er den dominerende sammenføyningsmetoden i karosseriproduksjon for biler. Et typisk personbil inneholder 3000 til 5000 individuelle punktsveiser , nesten alle laget av roboter. Syklustid per spot er 1 til 3 sekunder, og robotsystemer kan utføre 400 til 600 spots per time kontinuerlig.
Robotsveising med laser
Robotbasert lasersveising gir en smal, dyp sveis med minimal varmepåvirket sone og reisehastigheter opp til 10 meter i minuttet for tynt stål. Den utmerker seg for hermetiske forseglinger, batteripakkesammenføyning i elektriske kjøretøy og presisjonselektronikkkabinetter der forvrengning må minimeres.
Flux-Cored Arc Welding (FCAW)
FCAW bruker en rørformet flussfylt ledning, som muliggjør høye avsetningshastigheter på tykke strukturelle seksjoner i utendørsmiljøer hvor gassskjerming er upraktisk. Robotic FCAW er vanlig i offshore-konstruksjoner, anleggsutstyr og jernbanevognproduksjon.
Plasmabuesveising (PAW)
Plasmabuesveising er en høyenergivariant av TIG med større penetrasjonsevne og høyere reisehastigheter. Robotplasma brukes til nøkkelhullsveising av romfartsdeler i titan, rør i rustfritt stål og trykkbeholdere der enkeltpass fullpenetrasjonssveiser erstatter multipassprosedyrer.
| Prosess | Typisk reisehastighet | Fyllstoff kreves | Sprutnivå | Beste materialet | Primærindustri |
|---|---|---|---|---|---|
| MIG/MAG (GMAW) | 400 til 1200 mm/min | Ja (ledning) | Lav til Middels | Stål, aluminium | Bilindustri, strukturell |
| TIG (GTAW) | 100 til 300 mm/min | Valgfritt | Ingen | Rustfritt, titan | Luftfart, medisinsk |
| Spot (motstand) | 400 til 600 flekker/time | Nei | Ingen | Plate stål | Bilkarosseri |
| Laser | Opptil 10 000 mm/min | Valgfritt | Ingen | Stål, EV-batteri | EV, elektronikk |
| FCAW | 300 til 900 mm/min | Ja (fluksledning) | Middels til Høy | Tykt konstruksjonsstål | Tung fabrikasjon |
Bildetekst: Sammenligning av sveiseprosesser brukt i robotsveisesystemer, som viser typisk reisehastighet, krav til fyllstoff, sprutnivå, best egnede materialer og primær industriapplikasjon.
Robotsveising vs manuell sveising: En direkte sammenligning
Avgjørelsen mellom robotsveising og manuell sveising er grunnleggende et spørsmål om volum, repeterbarhet og økonomi. Ingen av dem er universelt overlegne.
| Faktor | Robotsveising | Manuell sveising |
|---|---|---|
| Arc-On Time | 85 til 95 prosent av skiftet | 20 til 35 prosent av skiftet |
| Repeterbarhet | /- 0,02 til 0,08 mm | /- 0,5 til 2,0 mm (kompetanseavhengig) |
| Gjennomstrømning | 3 til 5 ganger manuell hastighet (typisk) | Grunnlinje |
| Sveisefeilfrekvens | 0,1 til 0,5 prosent (optimalisert celle) | 2 til 5 prosent (gjennomsnittlig sveiser) |
| Konfigurasjonsfleksibilitet | Lavt (best for høyt volum) | Høy (tilpasser seg alle ledd) |
| Minimum batchstørrelse | 50 til 500 eller flere deler (avkastningsgrense) | 1 del |
| Innledende investering | $80 000 til $500 000 eller mer | $5 000 til $30 000 (kun utstyr) |
| Arbeidsdyktighet kreves | Robotprogrammerer og tekniker | Sertifisert sveiser (3 til 5 års opplæring) |
| Arbeidersikkerhetsrisiko | Lav (operatør utenfor celle) | Høy (røyk, lysbue, brannskader) |
Bildetekst: Head-to-head-sammenligning av robotsveising versus manuell sveising på tvers av ni ytelses- og økonomiske faktorer som er relevante for beslutningstakere i produksjonen.
Hvorfor produsenter tar i bruk robotsveising: Viktige fordeler
Forretningssaken for robotsveising hviler på seks sammensetningsfordeler som blir mer uttalt når produksjonsvolumet øker.
Konsekvent sveisekvalitet i stor skala
A sveiserobot utfører samme brennervinkel, kjørehastighet, trådmatingshastighet og lysbueparametere på delnummer 1 og delnummer 10 000 identisk. Studier av billeverandører som går over fra manuell til robotisert MIG-sveising dokumenterer reduksjoner av feilfrekvens på 60 til 80 prosent og reduksjoner i kostnadsreduksjoner på 40 til 60 prosent.
Høyere lysbuetid og gjennomstrømning
En dyktig manuell sveiser oppnår 20 til 35 prosent lysbuetid under et skift, mens resten går til posisjonering, inspeksjon, chipping og hvile. A robotsveising cell med en koordinert posisjoner og delbelastende arbeidsflyt opprettholder lysbuetid på 85 til 95 prosent , og leverer tre til fem ganger sveisemetallet som avsettes per skifttime.
Forbedret arbeidersikkerhet
Sveising er en av de mest yrkesmessig farlige produksjonsprosessene. Bueblits forårsaker permanent netthinneskade; UV- og IR-stråling brenner eksponert hud; sveiserøyk inneholder seksverdig krom, mangan og andre forbindelser knyttet til luftveissykdommer. Robotsveising flytter operatøren helt utenfor lysbuesonen. US Bureau of Labor Statistics registrerer ca 560 000 sveiserelaterte skader årlig i arbeidsstyrken — automatisering reduserer denne eksponeringen direkte.
Redusert lønnskostnad per del
Med sertifiserte sveisere kommanderende $25 til $45 per time i Nord-Amerika og Europa, inkludert fordeler og overhead, oppnår en middels robot MIG-celle til $150 000 all-in, kjører to skift, typisk tilbakebetaling i 18 til 36 måneder ved utskifting av to manuelle sveiseposisjoner.
Døgnåpen drift
A robotsveising system krever ikke pauser, sykemelder seg ikke, og trenger ikke overtidsbetaling for tredje skiftdrift. Å kjøre en robotcelle i tre skift gir 21 produktive timer per dag mot 7 til 8 timer fra en manuell sveiser, og multipliserer kapasiteten med en faktor på tre fra samme gulvareal.
Materialeffektivitet
Fordi robotsveising leverer nøyaktig programmert varmetilførsel og trådvolum, overdimensjonering av sveiser elimineres. Studier innen konstruksjon av stålkonstruksjon viser at robotceller reduserer ledningsforbruket med 15 til 25 prosent per skjøt sammenlignet med manuell praksis på samme tegning, noe som direkte reduserer materialkostnadene og forvrengning etter sveising.
Hvilke bransjer bruker robotsveising og til hvilke bruksområder?
Robotsveising har penetrert praktisk talt alle metallindustrien. Tabellen nedenfor viser hvor bruken er høyest og hvilke applikasjoner som driver investeringene.
| Industri | Primær robotsveiseapplikasjon | Dominerende prosess | Adopsjonsnivå |
|---|---|---|---|
| Automotive | Karosseri-i-hvitt, chassis, eksos | Spot, MIG, Laser | Veldig høy (90 % eller mer automatisert) |
| Tungt utstyr | Rammer, bommer, skuffer, aksler | MIG, FCAW | Høy |
| Luftfart | Titanstrukturer, drivstofftanker | TIG, plasma, laser | Middels til Høy |
| Skipsbygging | Skrogpaneler, stivere, rør | SAW, FCAW | Middels |
| Forbrukerelektronikk | Kabinetter, batteripakker | Laser, Micro-TIG | Høy |
| Olje og gass | Rørledningsomkretsveis, trykkbeholdere | TIG, MIG, PAW | Middels |
Bildetekst: Bransjer som bruker robotsveisesystemer med primære bruksområder, dominerende prosesser og relativ automasjonsadopsjonsnivå i hver sektor.
Hvor mye koster et robotsveisesystem?
Den totale kostnaden for en robotsveising installasjonen varierer mye etter prosess, gjennomstrømning og integrasjonskompleksitet. Å forstå hele kostnadsbildet er avgjørende for en nøyaktig forretningscase.
- Cobot MIG-celle på startnivå: $50 000 til $90 000. Inkluderer en samarbeidende robotarm (vanligvis 6 til 10 kg nyttelast), MIG-strømkilde, grunnleggende lommelyktpakke og enkel bordfesting. Egnet for lavvolum, enkel skjøtgeometri i små og mellomstore bedrifter.
- Standard industriell MIG-celle: $120 000 til $250 000. Full industriell 6-akset robot, digital strømkilde, automatisk trådkutter og brennerrenser, sikkerhetsgjerder, grunnleggende posisjoner og programmering. Dekker de fleste fabrikasjonsapplikasjoner i mellomvolum.
- Høyproduksjons tostasjonscelle: $250 000 til $500 000. To-stasjonsoppsett med servoposisjoner som lar en stasjon laste mens den andre sveiser, og opprettholder lysbuetiden over 90 prosent. Standard for bilindustrien tier-1 og strukturell fabrikasjon over 500 deler per dag.
- Laserrobotcelle: $400 000 til $1 500 000. Fiberlaserkilde (vanligvis 2 til 10 kW), robot med høy nøyaktighet, lasersikkerhetskabinett, synsveiledning og røykavsug. Nødvendig for EV-batterisammenføyning og presisjonselektronikk.
- Helautomatisk linje med transportører og visjon: $1 000 000 til $10 000 000 eller mer. Multirobotlinjer med automatisert delmating, inline-inspeksjon og MES-integrasjon. Typisk for karosseriverksteder og hvitevareproduksjon.
Programmering, igangkjøring, operatøropplæring og løpende vedlikehold legger til 15 til 25 prosent av utstyrskostnadene årlig i de tre første driftsårene. Å ta disse i betraktning gir mer realistiske tilbakebetalingsberegninger enn utstyrsprisen alene.
Ofte stilte spørsmål om robotsveising
Spørsmål: Hva er robotsveising best egnet til?
Robotsveising gir den største verdien på høyvolum, repeterende sveiseskjøter med konsistent delgeometri og forutsigbar tilpasning. Den ideelle applikasjonen har batchstørrelser over 200 til 500 deler, sveiseskjøttyper som gjentar seg på tvers av alle deler, og dimensjonskonsistens i innkommende komponenter. Bransjer som matcher denne profilen oppnår den sterkeste avkastningen. Lavvolum, svært tilpasset eller engangsfabrikasjon rettferdiggjør generelt ikke installasjonskostnadene ved robotautomatisering.
Spørsmål: Hvor lang tid tar det å programmere en robotsveisecelle for en ny del?
Programmeringstiden avhenger av delens kompleksitet. En enkel brakett med fire korte sveiser kan ta 2 til 4 timer ved hjelp av teach-pendant-metoder. En kompleks strukturell sveising med 30 skjøter i flere plan kan kreve 2 til 5 dager . Programvare for frakoblet programmering (OLP) som simulerer sveisebanen på en datamaskin før nedlasting til roboten kan redusere programmeringstiden på roboten med 60 til 80 prosent og er standard praksis for komplekse deler i miljøer med høy blanding.
Spørsmål: Erstatter robotsveising menneskelige sveisere helt?
Robotsveising eliminerer ikke behovet for menneskelig sveiseekspertise. Dyktige sveisere er nødvendig for å programmere roboter, kvalifisere sveiseprosedyrer, utføre første artikkelinspeksjon, håndtere unntaksdeler og vedlikeholde utstyr. En enkelt robottekniker eller sveiseingeniør fører tilsyn med det som tidligere krevde tre til fem manuelle sveisere. Mangelen på dyktige sveisere i USA, Europa og Japan er faktisk en av hovedkreftene som akselererer robotsveising adopsjon ettersom den erfarne sveiserpopulasjonen pensjoneres raskere enn nye aktører erstatter dem.
Spørsmål: Hva er forskjellen mellom en sveiserobot og en sveise-cobot?
En tradisjonell industri sveiserobot opererer i høy hastighet inne i en sikkerhetsinngjerdet celle og forårsaker alvorlig skade hvis et menneske kommer inn i arbeidskonvolutten under drift. En samarbeidende sveiserobot (cobot) bruker kraft-moment-føling og kraftbegrensede ledd for å operere trygt sammen med mennesker uten hard vakthold. Cobots ofrer litt hastighet, men reduserer kostnadene og fotavtrykket til installasjonen dramatisk. Cobots representerer for tiden ca 5 til 10 prosent av alle sveiserobotinstallasjoner men segmentet vokser med over 20 prosent per år.
Spørsmål: Kan robotsveising håndtere aluminium og rustfritt stål, eller bare bløtt stål?
Robotsveising er mye brukt på aluminium, rustfritt stål, titan, dupleks rustfritt og nikkellegeringer samt mildt og høyfast stål. Hvert materiale krever spesifikke prosessparametersett og dekkgasssammensetninger, men robotens maskinvare er materialagnostisk. Spesielt aluminium drar nytte av robot MIG-sveising fordi den konsekvente brennervinkelen og kjørehastigheten som er nødvendig for å håndtere aluminiums høye termiske ledningsevne og porøsitetstendenser, er vanskelig for menneskesveisere å opprettholde over lange skjøter eller store delvolum.
Hvorfor robotsveising er fremtiden for metallproduksjon
Robotsveising har gått fra en teknologi som bare er tilgjengelig for store bilmontører til en som er økonomisk levedyktig for mellomstore produsenter og i økende grad små butikker. Prisene på industrirobotarmer har falt ca 50 prosent i reelle termer de siste 20 årene , mens kostnadene for kvalifisert arbeidskraft fortsetter å stige og sveisermangelen øker. Økende kundekrav for dokumentert sveisekvalitet gjør saken for automatisering mer overbevisende hvert år.
Ser fremover, neste generasjon av robotsveising technology blir formet av tre konvergerende utviklinger: adaptiv AI-basert sømsporing som håndterer dårlig tilpasning som tidligere krevde menneskelig dømmekraft; digital tvillingsimulering som validerer hele sveiseprogrammer før en fysisk del lages; og mobile robotplattformer som bringer sveiseautomatisering til store faste strukturer som skip, trykkbeholdere og vindtårnseksjoner.
For produsenter som vurderer om robotsveising er hensiktsmessig for deres drift, er det praktiske utgangspunktet produksjonsdata: antall sveiseskjøter per del, årlig volum, nåværende omarbeidingshastighet og de belastede kostnadene for manuell sveisearbeid. Med disse fire tallene kan en troverdig ROI-modell bygges på timer, og i de fleste produksjonsmiljøer med mellomvolum i dag, favoriserer tallene automatisering.