Hjem / Nyheter / Bransjenyheter / Hvordan robotsveiseprosesser fungerer: En komplett guide til typer, fordeler og industriapplikasjoner
Hvordan robotsveiseprosesser fungerer: En komplett guide til typer, fordeler og industriapplikasjoner
Robotsveising prosesser bruker programmerbare robotarmer utstyrt med sveiseverktøy for å koble sammen metallkomponenter automatisk, og gir raskere syklustider, mer konsistent sveisekvalitet og lavere langsiktige arbeidskostnader enn manuell sveising. Fra samlebånd for biler til fabrikasjon av romfart, har robotsveising blitt ryggraden i moderne produksjon. Denne veiledningen forklarer hvordan hver hovedprosess fungerer, hvilke bransjer som har størst fordel, og hvordan du velger riktig system for din virksomhet.
Hva er robotsveising og hvordan fungerer det?
Et robotsveisesystem består av en robotarm, en sveisestrømkilde, en trådmater eller elektrodeleveringssystem og en kontroller som utfører forhåndsprogrammerte sveisebaner med presisjon på millimeternivå. Roboten følger en definert bane på tvers av arbeidsstykket, og tilfører varme og fyllmateriale i henhold til eksakte parametere – lysbuespenning, trådmatingshastighet, reisehastighet og beskyttelsesgassstrøm – som stilles inn under programmeringsfasen.
Moderne robotsveisesystemer integrerer flere nøkkelkomponenter:
- Robotarm: Typisk en 6-akset leddarm med en arbeidsomhylling på 0,5–3,5 meter, i stand til å nå komplekse leddgeometrier fra flere vinkler.
- Sveisebrenner eller pistol: Festes til enden av armen og tilpasses den spesifikke sveiseprosessen (MIG, TIG, laser, etc.).
- Kontrollenhet: Den programmerbare hjernen som lagrer sveiseplaner, robotbaner og prosessparametere — moderne kontrollere kan lagre hundrevis av individuelle programmer.
- Festeanordninger og posisjoneringsanordninger: Hold arbeidsstykker i presis orientering og kan rotere eller vippe deler under sveising for å opprettholde optimale brennervinkler.
- Sensesystemer: Synskameraer, sømsporingssensorer og lysbueovervåkingssystemer lar roboten selvkorrigere i sanntid hvis en del forskyver seg eller en sveis avviker fra målet.
Hvilke robotsveiseprosesser er mest brukt?
De seks mest brukte robotsveiseprosessene er MIG/GMAW, TIG/GTAW, punktsveising, lasersveising, plasmasveising og friksjonsrørsveising - hver egnet for forskjellige materialer, fugetyper og produksjonsvolumer.
1. Robotic MIG Welding (GMAW)
Robotisk MIG-sveising er den mest brukte robotsveiseprosessen globalt, og står for anslagsvis 50–60 % av alle industrielle robotsveiseapplikasjoner. I Gas Metal Arc Welding (GMAW) smelter en kontinuerlig matet trådelektrode inn i sveisebassenget, mens en beskyttelsesgass – vanligvis en blanding av argon og CO₂ – beskytter det smeltede metallet mot atmosfærisk forurensning.
- Best for: Karbonstål, rustfritt stål, aluminium
- Typisk avsetningshastighet: 4–8 kg/time
- Vanlige bransjer: Bilindustri, anleggsutstyr, generell fabrikasjon
- Hovedfordel: Høy hastighet, lav kostnad per meter sveis, lett å automatisere
2. Robotisk TIG-sveising (GTAW)
Robotisk TIG-sveising produserer den høyeste sveisekvaliteten og estetiske finishen til enhver lysbueprosess, noe som gjør den avgjørende for presisjonsapplikasjoner innen romfart og produksjon av medisinsk utstyr. Gass Tungsten Arc Welding (GTAW) bruker en ikke-forbrukbar wolframelektrode for å generere lysbuen, med fylltråd lagt til separat om nødvendig.
- Best for: Tynne materialer (0,5–6 mm), eksotiske legeringer, titan, rustfritt stål
- Typisk reisehastighet: 100–400 mm/min (tregere enn MIG)
- Vanlige bransjer: Luftfarts-, medisinsk-, matforedlingsutstyr
- Hovedfordel: Minimalt sprut, utmerket sveiseutseende, egnet for skjøter av kodekvalitet
3. Robotisk punktsveising (RSW)
Robotisk punktsveising er den dominerende prosessen ved produksjon av karosseri-i-hvitt, med et enkelt kjøretøyskarosseri som krever mellom 3000 og 5000 individuelle punktsveisinger. Resistance Punktsveising (RSW) klemmer to overlappende metallplater mellom kobberelektroder og sender en elektrisk strøm med høy strøm gjennom materialet, og genererer lokalisert varme som smelter sammen platene på diskrete punkter.
- Best for: Platemetall (0,5–3 mm), galvanisert stål, bilpaneler
- Syklustid per plass: 0,1–0,5 sekunder
- Vanlige bransjer: Bilindustri, apparatproduksjon, elektronikkskap
- Hovedfordel: Ekstremt rask, ingen fyllmateriale nødvendig, svært repeterbar
4. Robotisk lasersveising
Robotbasert lasersveising gir de raskeste reisehastighetene og de minste varmepåvirkede sonene i enhver fusjonssveiseprosess, med reisehastigheter på opptil 10 meter per minutt i tynnplateapplikasjoner. En fokusert laserstråle - typisk fra en fiberlaserkilde på 1–20 kW - smelter grunnmetallet med ekstrem presisjon, og krever ingen kontakt med arbeidsstykket.
- Best for: Presisjonsplater, batterikapslinger, hermetisk forsegling
- Varmepåvirket sone: Ofte mindre enn 0,5 mm bred
- Vanlige bransjer: Bil (EV-batterier), elektronikk, medisinsk utstyr
- Hovedfordel: Minimal forvrengning, sveis på plass på varmefølsomme enheter
5. Robotisk plasmasveising
Robotisk plasmasveising bygger bro mellom TIG og lasersveising, og tilbyr dypere penetrasjon enn TIG ved høyere hastigheter, samtidig som den er rimeligere enn lasersystemer. En innsnevret plasmabue når temperaturer som overstiger 20 000°C, noe som muliggjør nøkkelhullsveising gjennom tykkere seksjoner i en enkelt omgang.
- Best for: 3–10 mm plate, rustfritt stålrør, titanstrukturer
- Vanlige bransjer: Luftfart, skipsbygging, trykkbeholderfabrikasjon
- Hovedfordel: Single-pass penetrering, minimal forvrengning, utmerket for rørsveising
6. Robotic Friksjonsrør Welding (FSW)
Robotfriksjonssveising er en solid-state prosess som forbinder metaller under deres smeltepunkt, noe som gjør den til den foretrukne metoden for sveising av aluminiumslegeringer som er vanskelige å smelte sammen med konvensjonelle lysbueprosesser. En roterende verktøypinne er dyttet inn i skjøtelinjen og krysset langs sømmen, og genererer friksjonsvarme som mykner - men ikke smelter - grunnmaterialet.
- Best for: Aluminiumslegeringer (2xxx, 6xxx, 7xxx-serien), ulik metallskjøt
- Vanlige bransjer: Luftfart, jernbane, marine, EV batteribrett
- Hovedfordel: Ingen røyk, ingen porøsitet, sveiser nedbørsherdede legeringer uten styrketap
Sammenligningstabell for robotsveiseprosess
Å velge riktig robotsveiseprosess krever at prosessegenskapene samsvarer med din materialtype, skjøtekonfigurasjon, kvalitetskrav og produksjonsvolum.
| Prosess | Materialer | Hastighet | Sveisekvalitet | Oppsettskostnad | Beste applikasjon |
| MIG/GMAW | Steel, Al, SS | Høy | Bra | Lav–middels | Generell fabrikasjon |
| TIG/GTAW | Alle metaller | Lav–middels | Utmerket | Middels | Luftfart, medisinsk |
| Spot Welding | Platemetall | Veldig høy | Bra | Middels | Bilkarosserier |
| Laser | Alle metaller | Veldig høy | Utmerket | Høy | EV-batterier, elektronikk |
| Plasma | Stål, Ti, SS | Middels–High | Veldig bra | Middels–High | Rør, trykkbeholdere |
| Friction Stir | Aluminium, Cu | Middels | Utmerket | Høy | Luftfart, EV-brett |
Tabell 1: Sammenligning av store robotsveiseprosesser etter materialkompatibilitet, hastighet, kvalitet og kostnad.
Hvorfor robotsveising overgår manuell sveising: Viktige fordeler
Robotsveising overgår konsekvent manuell sveising når det gjelder gjennomstrømning, repeterbarhet og totale eierkostnader – spesielt i høyvolumsproduksjonsmiljøer der konsistens er kritisk.
Hastighet og produktivitet
En robot MIG-sveiser opererer vanligvis med 50–80 % lysbuetid sammenlignet med 20–30 % for en dyktig manuell sveiser, og tredobler effektivt netto sveiseeffekt per skift. Roboter tar ikke pauser, tretthet eller bremser ned mot slutten av et skift. I et treskifts bilfabrikk kan en enkelt robotcelle produsere det som ville kreve 6–9 manuelle sveisere for å matche.
Sveisekonsistens og kvalitet
Robotsveisesystemer opprettholder sveiseparametertoleranser innenfor ±1–2 % over tusenvis av påfølgende sveiser, et nivå av konsistens ingen menneskelig sveiser kan opprettholde over et helt produksjonsskift. Dette fører direkte til færre defekter, lavere skraphastigheter og reduserte omarbeidskostnader. Mange produsenter rapporterer reduksjoner i defektraten på 30–50 % etter overgang fra manuell til robotsveising.
Arbeidersikkerhet
Å fjerne arbeidere fra direkte lysbueeksponering reduserer forekomsten av innånding av sveiserøyk, UV-lysbue-øyeskade og brannskader - noen av de vanligste yrkesskadene i produksjon. Den internasjonale arbeidsorganisasjonen anslår at sveiserelaterte yrkessykdommer påvirker hundretusenvis av arbeidere globalt hvert år. Robotsveiseceller, utstyrt med røykavsug og sikkerhetsgjerder, reduserer disse risikoene dramatisk.
Langsiktig kostnadseffektivitet
Mens robotsveiseceller krever en betydelig innledende investering - typisk $80 000–$250 000 per celle avhengig av prosess og periferiutstyr - er tilbakebetalingsperioder på 12–36 måneder vanlig i høyvolumsapplikasjoner. Når arbeidskraft, forbruksvarer, skrot og omarbeid er tatt med, reduserer robotsveising typisk sveisekostnadene per del med 25–45 % over en 5-års horisont.
Robotsveising vs manuell sveising: Head-to-Head sammenligning
| Faktor | Robotsveising | Manuell sveising |
| Arc-On Time | 50–80 % | 20–30 % |
| Repeterbarhet av sveiser | ±0,1–0,5 mm | ±1–3 mm |
| Defektrate | Svært lav (0,1–1 %) | Lav–middels (2–8%) |
| Oppsett / Bytte | Timer (omprogrammering) | Minutter |
| Innledende investering | USD 80 000–250 000 USD | $5000–$30.000 |
| Langsiktig kostnad | Lavere | Høyer (labor-intensive) |
| Fleksibilitet | Middels (programmable) | Høy (adaptive) |
| Arbeidersikkerhet Risk | Lavt | Middels–High |
| Beste volum | Høy (1,000 parts/run) | Lav–middels (1–500 parts) |
Tabell 2: Robotsveising versus manuell sveising på tvers av nøkkelverdier for ytelse, kostnader og fleksibilitet.
Hvilke industrier er avhengige av robotsveiseprosesser?
Så godt som alle større produksjonssektorer bruker nå robotsveiseprosesser, men bilindustrien, luftfarten, anleggsutstyr og forbrukerelektronikk representerer de høyeste konsentrasjonene av robotsveising.
Bilproduksjon
Bilindustrien er den største enkeltbrukeren av robotsveising, med anslagsvis 30–40 % av alle industriroboter som er distribuert globalt og utfører sveiseoppgaver i kjøretøyproduksjon. Kropp-i-hvite linjer bruker hundrevis av robotiske punktsveiseceller for å sette sammen dørpaneler, gulvpanner, takskinner og søyler. Eksossystemer, drivstofftanker og chassiskomponenter er vanligvis sammenføyd med robot MIG eller lasersveising.
Luftfart og forsvar
Luftfartsapplikasjoner krever de høyeste sveisekvalitetsstandardene, noe som gjør robotisk TIG, plasma og friksjonssveising til de dominerende prosessene for strukturelle flyskrogkomponenter. Robotic FSW brukes til å skjøte sammen aluminiumskroppspaneler og vingeskinn, mens robotisk TIG håndterer titanmotorkomponenter og hydrauliske ledningsenheter.
Anlegg og tungt utstyr
Gravearmer, lasteskuffer, kranbommer og strukturelle stålrammer er vanligvis produsert ved hjelp av robot MIG-sveising på grunn av de tykke platematerialene som er involvert og de høye volumene som kreves. Robotsveising i denne sektoren reduserer den fysiske belastningen på sveisere som arbeider med tunge komponenter og forbedrer konsistensen på lange strukturelle sveiser som er vanskelige å utføre manuelt.
Elektronikk og EV-batteriproduksjon
Den raske veksten av elektriske kjøretøy har gjort robotbasert lasersveising uunnværlig for sveising av battericeller, modulmontering og fabrikasjon av batteribrett. EV-batteripakker kan inneholde tusenvis av individuelle lasersveisinger, som alle må oppfylle strenge lekkasje- og konduktivitetsstandarder - et umulig mål for manuelle prosesser i stor skala.
Hvordan velge riktig robotsveiseprosess for din applikasjon
Å velge riktig robotsveiseprosess krever evaluering av fem nøkkelfaktorer: basismaterialetype og tykkelse, skjøtdesign, påkrevd sveisekvalitetsstandard, årlig produksjonsvolum og tilgjengelig kapitalbudsjett.
- Materialtype: Karbonstål generell fabrikasjon → MIG. Presisjons rustfritt eller titan → TIG eller plasma. Aluminium strukturell → FSW. Tynnmålerelektronikk → laser.
- Felles tilgang: Komplekse, vanskelig tilgjengelige ledd drar nytte av 6-akset robot-TIG eller MIG. Flate eller nesten flate skjøter er ideelle for FSW eller laser.
- Kvalitetsstandard: Hvis sveisene dine må oppfylle AWS D1.1, ASME Seksjon IX eller luftfartssertifiseringer, gir TIG eller plasma dokumentasjonssporet og inspeksjonsvennlige perleprofiler som kreves.
- Produksjonsvolum: Under 500 deler per år kan manuell sveising med robotassisterte armaturer være mer økonomisk. Over 2000 deler per år gir full robotautomatisering vanligvis positiv ROI innen 24 måneder.
- Budsjett: MIG-systemer tilbyr den laveste inngangskostnaden og det bredeste materialutvalget, noe som gjør dem til standardutgangspunktet for nye brukere av robotsveising.
Nye trender innen robotsveiseteknologi
Den neste generasjonen av robotsveiseprosesser blir formet av kunstig intelligens, samarbeidende robotikk og sanntids adaptive kontrollsystemer som gjør automatisering tilgjengelig for mindre produsenter.
- AI-drevet sømsporing: Maskinlæringsalgoritmer lar nå roboter identifisere og følge sveisesømmer med sub-millimeters nøyaktighet selv når deler har dimensjonsvariasjon, noe som reduserer behovet for kostbar presisjonsfeste.
- Samarbeidsroboter (cobots) for sveising: Coboter utstyrt med sveisebrennere kan jobbe sammen med menneskelige operatører i delte rom, noe som gjør robotsveising levedyktig for jobbbutikker og lavvolumprodusenter for første gang. Entry-level cobot sveisesystemer starter nå under $50 000.
- Frakoblet programmering (OLP) programvare: Simuleringsprogramvare lar ingeniører programmere, teste og optimalisere robotsveisebaner i et virtuelt miljø før roboten noen gang flyttes, noe som reduserer oppsetttiden med opptil 70 % på komplekse deler.
- Overvåking av sveiseprosess med IoT: Skytilkoblede sveisekontrollere strømmer sanntidsdata om lysbuespenning, trådmatingshastighet og varmetilførsel, noe som muliggjør prediktiv kvalitetskontroll og fjerndiagnostikk på tvers av flere produksjonsceller.
- Trådbueadditiv produksjon (WAAM): En utvidelse av robot MIG-sveising, legger WAAM metall lag for lag for å bygge nesten nettformede komponenter, noe som åpner nye muligheter innen romfart og verktøyapplikasjoner.
Ofte stilte spørsmål om robotsveiseprosesser
Hva er den vanligste robotsveiseprosessen som brukes i produksjon?
Robotisk MIG-sveising (GMAW) er den mest brukte robotsveiseprosessen, og representerer størstedelen av all industriell robotsveising globalt. Kombinasjonen av hastighet, materialallsidighet, lave forbrukskostnader og enkel programmering gjør den til standardvalget for de fleste nye robotsveiseinstallasjoner innen generell fabrikasjon og bilproduksjon.
Hvor lang tid tar det å programmere en robotsveisecelle?
Programmeringstiden for en robotsveisecelle varierer fra noen få timer for enkle deler med korte sveisebaner til flere uker for komplekse flergangsmontasjer med dusinvis av sveiseskjøter. Frakoblet programmeringsprogramvare kan redusere programmeringstiden på roboten med 50–70 % ved å tillate ingeniører å simulere og avgrense sveisebaner på en digital modell før distribusjon.
Hva er hovedbegrensningene ved robotsveiseprosesser?
De primære begrensningene ved robotsveising er høye startkapitalkostnader, redusert fleksibilitet for lavvolum eller svært variert delproduksjon, og behovet for konsistent delmonteringskvalitet. Roboter utmerker seg med repeterende oppgaver på konsekvente deler, men sliter med den adaptive beslutningsprosessen som erfarne menneskelige sveisere bruker når de håndterer uregelmessige hull, forvrengte armaturer eller uvanlige leddkonfigurasjoner. Sømsporing og AI-systemer lukker gradvis dette gapet.
Kan robotsveising brukes til små batch- eller spesialproduksjon?
Ja – samarbeidende robotsveisesystemer og offline programmeringsprogramvare har gjort robotsveising økonomisk levedyktig for batchstørrelser så små som 25–50 deler. Cobot-sveisesystemer med programmeringsgrensesnitt for teach-pendant eller nettbrett lar operatører uten tradisjonelle robotprogrammeringsferdigheter sette opp nye jobber på under en time, noe som gjør dem praktiske for jobbbutikker og spesialtilpassede produsenter.
Hvordan påvirker robotsveising sertifisering av sveisekvalitet?
Robotsveisesystemer må fortsatt produsere sveiser som oppfyller de samme AWS-, ASME-, ISO- eller kundespesifikke standardene som kreves for manuell sveising - roboten sertifiserer ikke sveisen automatisk. Konsistensen og dataloggingsmulighetene til robotsystemer gjør det imidlertid betydelig enklere å demonstrere prosesskontroll under kvalitetsrevisjoner og kvalifikasjonstesting av sveiseprosedyrer.
Hvilket vedlikehold krever et robotsveisesystem?
Robotsveisesystemer krever regelmessig vedlikehold av sveisebrennerens forbruksvarer (kontaktspisser, dyser, foringer), periodisk smøring og inspeksjon av robotarmskjøter og kalibrering av TCP (Tool Center Point) for å opprettholde posisjonsnøyaktigheten. De fleste systemene har planlagte vedlikeholdsintervaller på 500–1000 driftstimer. Riktige forebyggende vedlikeholdsprogrammer kan forlenge robotarmens levetid til 10–15 år.
Erstatter robotsveising menneskelige sveisere?
Robotsveising endrer – i stedet for å eliminere – rollen til den menneskelige sveiseren, og flytter etterspørselen mot stillinger med høyere ferdigheter som robotprogrammerere, sveiseingeniører og automasjonsteknikere. Mange produsenter rapporterer at robotsveising har gjort det mulig for dem å omdisponere erfarne sveisere til komplekst, tilpasset eller reparasjonsarbeid som roboter ennå ikke kan håndtere effektivt. I markeder som står overfor mangel på dyktige sveisere, er robotsveising i økende grad en nødvendighet snarere enn en preferanse.
Konklusjon: Å velge riktig robotsveiseprosess gir reelle resultater
Robotsveiseprosesser har fundamentalt transformert produksjonskvalitet, hastighet og økonomi på tvers av praktisk talt alle metallintensive industrier. Enten du vurderer MIG-sveising for en produsent av strukturelt stål, lasersveising for en EV-batteriprodusent eller TIG-sveising for en romfartsleverandør, forblir kjerneprinsippet det samme: å matche prosessen til applikasjonen gir den beste sveisekvaliteten til den laveste kostnaden per del.
Ettersom AI-drevet sømsporing, samarbeidende roboter og offline programmeringsverktøy senker adgangsbarrierene, er robotsveising ikke lenger det eksklusive domenet til store bilprodusenter. For enhver operasjon som produserer mer enn noen få hundre deler per år med repeterbare geometrier, er investering i riktig robotsveiseprosess en av beslutningene med høyest avkastning tilgjengelig i moderne produksjon.
Forrige innlegg
Hvordan robotsveisearmer transformerer moderne produksjon - og hvorfor anlegget ditt ikke har råd til å ignorere dem
Neste innlegg
Hva er den maksimale vektkapasiteten til en standard rørsveiserotatormaskin?
Relaterte produkter
-
-
20T justerbar sveiserotator med elektrisk orbital bevegelse og antidrift
Denne 20T justerbare sveiserotatoren med elektrisk orbital bevegelse og antidrift, er en avansert posisjoneringsenhet spesielt designet for store s...
See Details -
Poleringssøyle og bom
Poleringssøylen og bom er en automatisert maskin designet for polering, sliping og høvling av indre og ytre overflater av store beholdere, tanker o...
See Details -
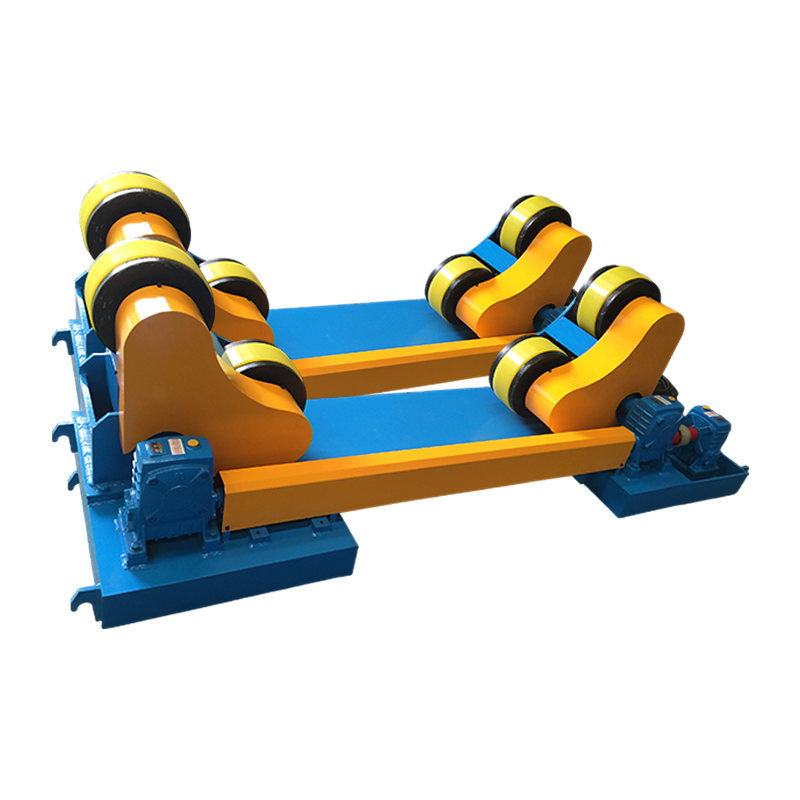
10T selvjusterende roterende sveisemaskin med manuell skinnebevegelse og utvidet design
Den 10T selvjusterende sveiserotasjonsmaskinen (med manuell skinnebevegelse og utvidet versjon) er en høyytelsesenhet spesielt utviklet for sveisin...
See Details -
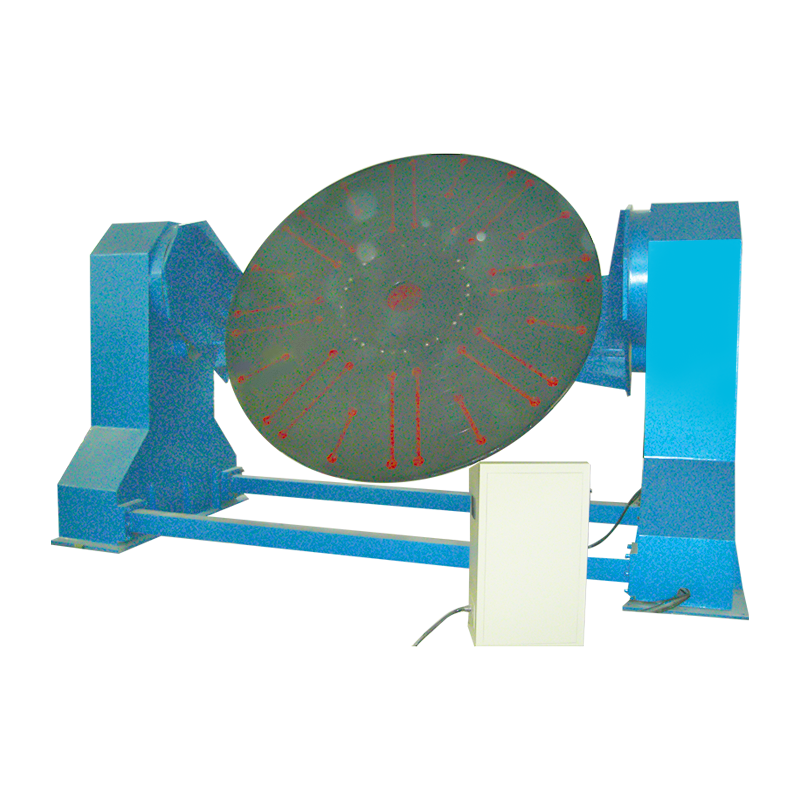
Sveiseposisjoner med tilpasset lastekapasitet
Sveiseposisjoneren med tilpasset lastekapasitet er en sveisehjelpeenhet designet for å gi tilpassede lastekapasiteter for å møte spesifikke brukerb...
See Details -
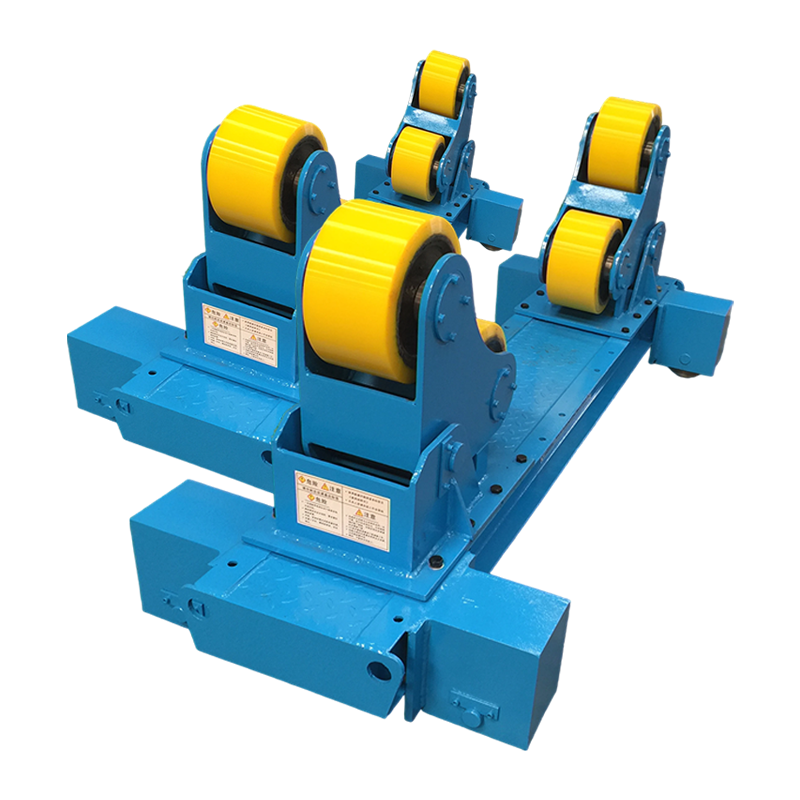
20T selvjusterende sveiserotator med manuell orbital bevegelse og ekstra dobbel cykloidal koblet reduksjon
Den 20T selvjusterende sveiserotatoren med manuell orbital bevegelse og ekstra dobbel sylindrisk tilkoblet reduksjon er et spesialisert utstyr for ...
See Details
Opphavsrett 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. Alle rettigheter reservert Custom Automatic Welding Equipment Manufacturers
-
-
-
sales@weldnicefactory.com